
Een cameralens kiezen voor robotica: wat er verder toe doet dan het gezichtsveld
Een mobiele robot kan over uitstekende motoren, betrouwbare navigatiesoftware en een krachtige processor beschikken en toch slechte beslissingen nemen als de camera niet de juiste visuele informatie vastlegt.
Bij een autonoom geleid voertuig (AGV), magazijnrobot, inspectierobot of servicerobot is de cameralens niet zomaar een klein onderdeel dat aan de sensor is bevestigd. Het bepaalt hoeveel van de omgeving het beeld binnenkomt, hoe objecten worden weergegeven en hoe consistent het visiesysteem kan interpreteren wat het ziet.
Het kiezen van een lens voor robotica begint daarom met de taak die de camera moet uitvoeren. Een lens die is ontworpen voor een breed obstakelbewustzijn is mogelijk niet ideaal voor het lezen van een klein label, het inspecteren van een connector of het meten van een onderdeel. De juiste keuze hangt af van de beweging van de robot, de plaatsing van de camera, de sensor, de verlichting en de informatie die het vision-algoritme nodig heeft.
1. Definieer de zichttaak voordat u de lens kiest
“Robotvisie” omvat veel verschillende taken. Navigatie en obstakeldetectie vereisen vaak een breed zicht op de omgeving. Pick-and-place-systemen moeten mogelijk een object nauwkeurig lokaliseren. Inspectierobots moeten mogelijk kleine defecten of oppervlaktedetails onthullen. Een bezorgrobot moet mogelijk mensen, deuropeningen, borden en vloergrenzen herkennen.
Schrijf op wat de camera moet detecteren of meten. Bepaal vervolgens waar die informatie in de afbeelding verschijnt en hoeveel details vereist zijn. Als het algoritme alleen hoeft te detecteren of er een obstakel aanwezig is, kunnen de lensvereisten afwijken van een systeem dat de afmetingen van een object moet schatten of een code moet lezen.
Deze stap helpt ook voorkomen dat u betaalt voor optische prestaties die de toepassing niet gebruikt. Een zeer breed gezichtsveld kan de navigatie vergemakkelijken, maar kan het aantal beschikbare pixels om een object op afstand weer te geven verminderen. Een smallere weergave kan meer details in een doelgebied opleveren, maar laat mogelijk minder van de omgeving zichtbaar.
Begin met het gewenste resultaat, niet met een favoriete brandpuntsafstand.
2. Zorg dat de lens bij de sensor past, en niet alleen bij de megapixelclassificatie
Sensorresolutie is belangrijk, maar is niet voldoende om lenscompatibiliteit vast te stellen. De actieve afmetingen, pixelgrootte, spectrale respons en optische vereisten van de sensor kunnen allemaal van invloed zijn op het resultaat.
De lensbeeldcirkel moet het sensorgebied bedekken. Als dit niet het geval is, kan de afbeelding donkere hoeken of onbruikbare gebieden vertonen. De optische prestaties moeten ook worden geëvalueerd voor het deel van de sensor dat belangrijk is voor de toepassing. Een systeem kan in het midden scherp lijken, maar aan de randen te weinig contrast hebben voor betrouwbare herkenning.
Wanneer u een lensleverancier om advies vraagt, geef dan waar mogelijk de fabrikant en het model van de sensor door. Een sensordatasheet is zelfs nog beter. Het geeft het optische team een betrouwbaarder uitgangspunt dan “we een 8 MP-lens nodig hebben.”
Het complete camerasysteem – inclusief sensor, lens, focuspositie en beeldverwerking – bepaalt het eindresultaat. Een megapixellabel is een handig filter voor het shortlisten van kandidaten, geen garantie voor systeemprestaties.
3. Bereken het gezichtsveld op de werkelijke werkafstand
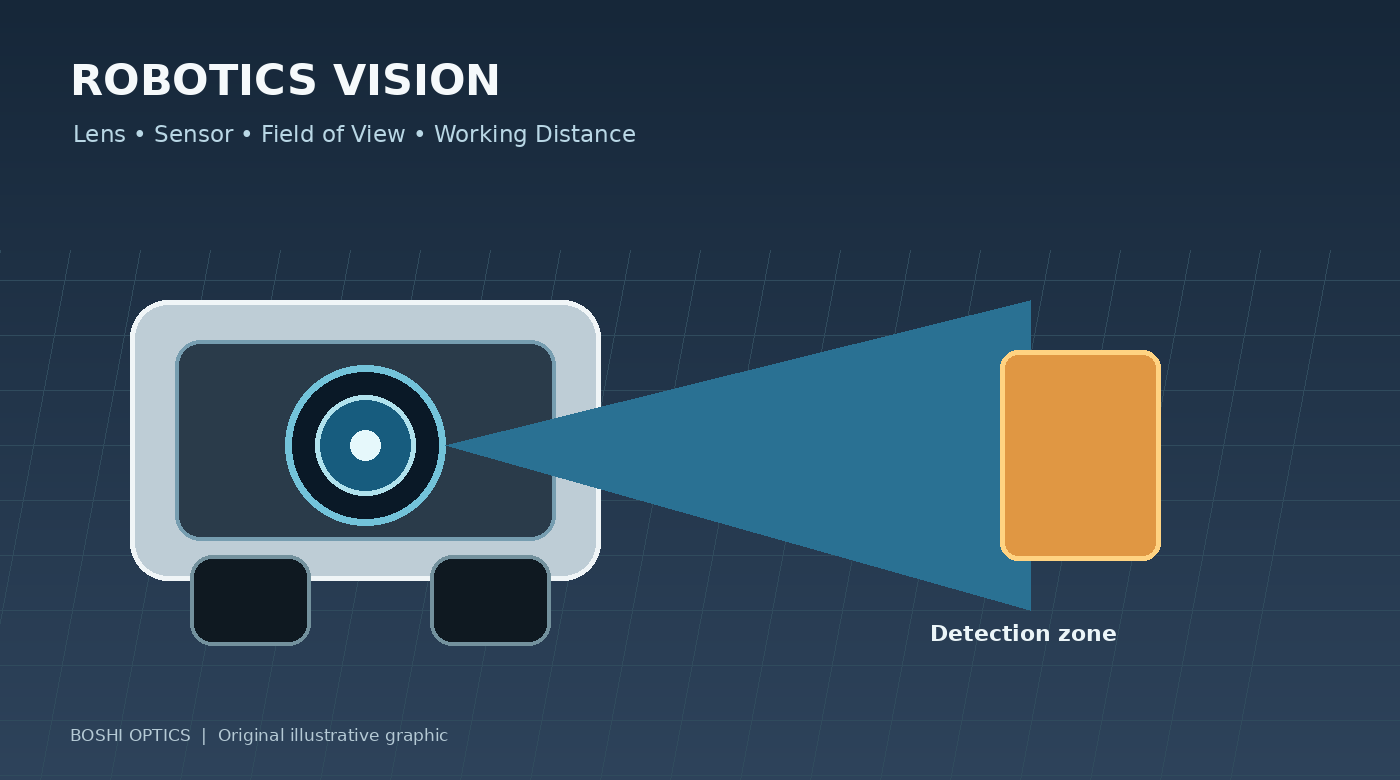
Gezichtsveld (FOV) beschrijft de hoekdekking van de camera. Voor robotica zou dit vertaald moeten worden naar een praktische vraag: hoe groot moet de robot het gebied zien op de afstand waar detectie of meting plaatsvindt?
Het antwoord hangt af van de brandpuntsafstand en sensorafmetingen, evenals van de positie en oriëntatie van de camera. Een lens die voldoende dekking biedt wanneer deze hoog op een robot wordt gemonteerd, dekt mogelijk niet hetzelfde nuttige gebied wanneer deze dicht bij de vloer of achter een beschermend raam wordt gemonteerd.
Maak een eenvoudige tekening met de camerapositie, de doelafstand en de gewenste scènebreedte en -hoogte. Vermeld de dichtstbijzijnde en verste afstanden waarop het systeem moet werken. Dit is vooral belangrijk wanneer de robot objecten nadert, in kleine ruimtes draait of rond planken en machines werkt.
Selecteer de lens niet alleen op basis van een diagonaal gezichtsveldgetal als het algoritme afhankelijk is van horizontale dekking of een specifiek interessegebied. Vraag om horizontaal en verticaal gezichtsveld onder de beoogde sensorconfiguratie en verifieer het resultaat in het geassembleerde systeem.
4. Begrijp de wisselwerking tussen brede dekking en nuttige details
Een bredere lens kan meer van de scène vastleggen, maar dezelfde sensorpixels moeten een groter gebied vertegenwoordigen. Als gevolg hiervan kan een klein object minder pixels in beslag nemen en moeilijker te classificeren of te meten zijn.
Groothoeklenzen kunnen ook geometrische vervorming introduceren. Vervorming is niet automatisch een defect: het kan acceptabel zijn voor het algemene bewustzijn of kan soms worden gecorrigeerd door middel van kalibratie en software. Maar als de robot nauwkeurige geometrische metingen nodig heeft, verdienen vervormingsgedrag en kalibratiestabiliteit meer aandacht.
De nuttige vraag is niet: “Is een groothoeklens beter?” Het is: “Hoeveel dekking is er nodig en wat is het kleinste object of kenmerk dat het systeem moet herkennen?”
Voor sommige robots kan één camera niet elke taak efficiënt vervullen. Een breedbeeldcamera kan navigatie ondersteunen, terwijl een tweede camera met smaller zicht de inspectie van dichtbij verzorgt. Of die architectuur zinvol is, hangt af van de kosten, de ruimte, de verwerkingsbronnen en de betrouwbaarheidseisen.
5. Denk aan beweging, belichting en verlichting
Robots opereren zelden in een perfect gecontroleerde fotografische omgeving. Ze bewegen, trillen, bewegen zich tussen heldere en donkere gebieden en komen in aanraking met veranderende verlichting. Een lens met een groot diafragma kan helpen meer licht naar de sensor te sturen, maar elimineert bewegingsonscherpte niet en garandeert geen nauwkeurige detectie.
Belichtingstijd, sensorgevoeligheid, verlichting, framesnelheid en robotsnelheid moeten samen worden beschouwd. Als de robot snel beweegt, kan een korte belichting nodig zijn om onscherpte te beperken. Dat kan een sterkere verlichting vereisen of een sensor met geschikte prestaties bij weinig licht.
Voor binnenrobots kunnen flikkerende LED-verlichting, reflecterende vloeren en veranderend daglicht in de buurt van ramen de beeldconsistentie beïnvloeden. Buitenrobots worden geconfronteerd met extra uitdagingen als gevolg van direct zonlicht, schaduw, regen en nachtelijk gebruik. Als nabij-infraroodverlichting wordt gebruikt, controleer dan of de lens en eventuele filterconfiguraties geschikt zijn voor de beoogde golflengte.
Proef zoveel mogelijk met representatieve verlichting en beweging. Een stilstaand bankbeeld is nuttig, maar kan niet alle omstandigheden reproduceren die zich op een bewegend platform voordoen.
6. Controleer de mechanische omhulling en omgevingseisen
Robotcamera's hebben vaak strikte ruimtebeperkingen. Lensdiameter, totale spoorlengte, montagetype, focusaanpassing, sensorpositie en de beschermende behuizing hebben allemaal invloed op de vraag of een lens kan worden geïntegreerd.
Een lens die op de schroefdraad past, kan nog steeds in conflict komen met een afdekking, te ver van de sensor zitten of na montage moeilijk scherp te stellen zijn. Als de camera achter een beschermend venster zit, kan dat venster ook de beeldkwaliteit beïnvloeden en moet er rekening mee worden gehouden tijdens de systeemevaluatie.
Omgevingsomstandigheden zijn ook van belang. Een magazijnrobot, een buiteninspectieplatform en een voedselverwerkingsrobot hebben niet dezelfde eisen. Temperatuurbereik, trillingen, stof, vocht, reinigingsmiddelen en afdichtingsvereisten moeten worden gespecificeerd op basis van het daadwerkelijke gebruiksscenario, in plaats van te worden aangenomen op basis van een breed label als 'industrieel'.
Zorg voor een mechanische tekening of een maatschets voordat u tot een ontwerp op maat overgaat. Het is doorgaans gemakkelijker om conflicten te identificeren tijdens de ontwerpfase dan nadat de camerabehuizing en lensmonsters zijn gebouwd.
7. Wanneer is een op maat gemaakte robotlens het overwegen waard?
Een standaardlens is vaak de verstandige keuze als deze voldoet aan de optische, mechanische en commerciële eisen. Maatwerk wordt relevant wanneer een project een beperking heeft waaraan de beschikbare catalogusproducten niet kunnen voldoen, bijvoorbeeld een ongebruikelijk gezichtsveld binnen een klein pakket, een speciale spectrale vereiste, een niet-standaard werkafstand of een specifiek beeldkwaliteitsdoel.
Voordat u met een project op maat begint, verzamelt u het sensorgegevensblad, het doel-FOV, het werkafstandsbereik, de beschikbare afmetingen, de lichtomstandigheden, de omgevingslimieten en het geschatte productievolume. Deel voorbeeldafbeeldingen of een schets van het gezichtsveld van de camera, indien beschikbaar.
Deze input helpt een optisch team de haalbaarheid te beoordelen en afwegingen te identificeren. Ze maken het ook gemakkelijker om te bepalen of het aanpassen van een bestaande lens aan de vereisten kan voldoen tegen lagere kosten en met minder ontwikkelingstijd.
Maatwerk moet een gedefinieerd probleem oplossen en het product niet simpelweg anders maken.
Conclusie: ontwerp voor de taak die de robot moet uitvoeren
Het selecteren van een cameralens voor robotica is een beslissing op systeemniveau. De sensor, gezichtsveld, doelafstand, vervorming, verlichting, beweging, mechanische ruimte en werkomgeving dragen allemaal bij aan het resultaat.
Voor een nieuw robotplatform is het de moeite waard om de visietaak te definiëren voordat de lensspecificatie wordt afgerond. Voor een bestaand systeem met inconsistente detectie of onvoldoende details moet u het volledige beeldpad bekijken voordat u ervan uitgaat dat alleen de lens verantwoordelijk is.
Boshi Optics, onderdeel van Shanghai Silk Optical Technology Co., Ltd., levert het ontwerp en de productie van optische lenzen voor beeldverwerkingstoepassingen, met standaard- en aangepaste opties in meerdere productcategorieën. Als u een AGV, inspectierobot of ander vision-apparaat ontwikkelt, deel dan uw sensormodel, doeldekking, werkafstand, mechanische beperkingen en verwacht volume om een praktische lensdiscussie te starten.
Ontdek onzeM12-lensbereik Enop maat gemaakte optische producten , of neem contact met ons op viaBoshi Optics-website om uw aanvraag te bespreken.